在电脑虚拟环境中训练出来的机器人群,现在能顺利在现实世界里干活了
布鲁塞尔自由大学的研究人员通过限制人工智能的控制权限,解决了机器人领域令人头疼的虚拟现实鸿沟问题。他们没有让强化学习直接控制每个电机的微小动作,而是让它在几种经过验证的行为中进行选择,从而使在模拟中训练的机器人群能够在现实世界中可靠工作,并且表现优于传统方法。
原文配图暂不可用
在电脑模拟中教机器人新本领是最安全的方式,但当机器遇到现实世界里的摩擦力、传感器噪声和机械误差时,这些虚拟学来的技能往往就会失效,这就是让人头疼的现实鸿沟。根据布鲁塞尔自由大学人工智能实验室 IRIDIA 的 Ilyes Gharbi、Mauro Birattari 及其团队发表在《科学机器人》上的研究显示,这种失效是因为过于灵活的强化学习算法过度拟合了模拟器,学到了现实中根本不存在的小漏洞。
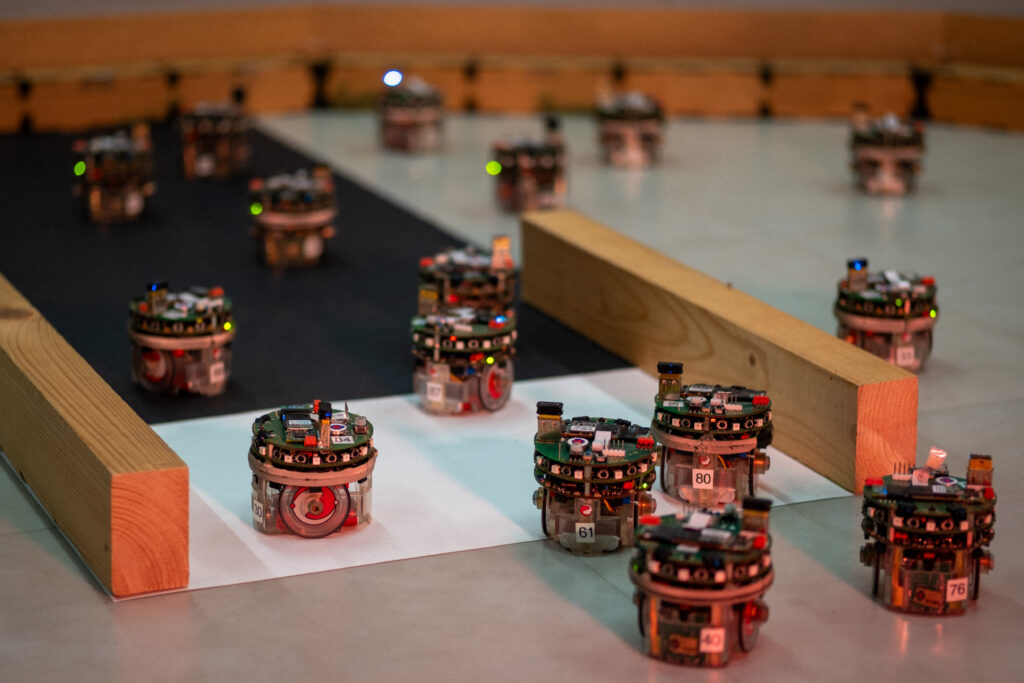
为了解决这个问题,研究人员对学习算法进行了限制。他们没有让算法直接控制每个轮子的速度,而是强迫它在几个预先测试好的行为中进行选择,比如朝光亮移动、与同伴聚集或探索。这样一来,算法只需专注于真正重要的事情,即决定何时在这些行为之间切换,以便群体能够有效地协同工作。在涉及 20 个 e-puck 机器人群、涵盖 250 次物理实验和 5 个集体任务的测试中,机器人群成功转移到现实中并稳定运行,其表现明显优于试图直接控制电机的先进方法。
查看筛选依据
媒体报道阶段未明确
重要性 75/100
信号75结构75影响75可信度85热度60